離開
 進入
台灣首批國產自主水下載具亮相 打破技術仰賴國外困境
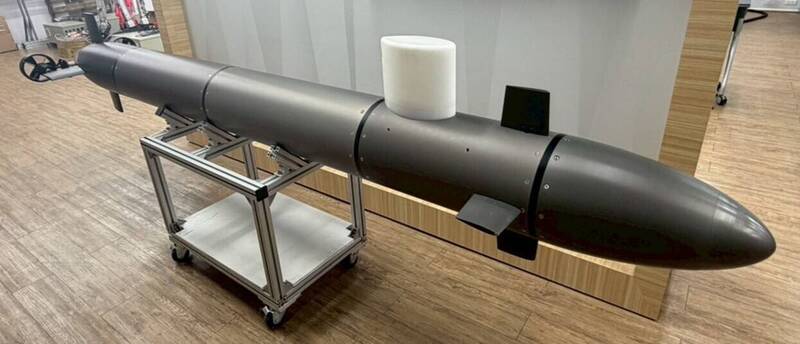
海委會促成國內大學組成團隊,打造出台灣首批兼具低阻力與高耐壓特性的國產自主水下載具(AUV)。(海委會提供)
為了告別高風險的人工潛水作業,海委會促成高雄科技大學與成功大學跨校合作,打造出台灣首批兼具低阻力與高耐壓特性的國產自主水下載具(AUV)。海委會表示,團隊克服了水下缺乏GPS與通訊受限的技術天險,實現了從外型設計到導控實測的 100% 國產自主技術鏈,未來將全面投入海洋調查與離岸風電等水下設施維護。
海委會「海洋科技專案」補助高雄科技大學教授翁健二團隊與成功大學教授陳永裕團隊,跨校合作執行的「具自主循跡國產水下載具研發與實測」計畫,研製出具備自主導航與精準循跡能力的國產自主水下載具(AUV),成功打破水下關鍵技術長期仰賴國外的瓶頸。
為突破水下無人載具的航行與定位瓶頸,團隊採用流線型低阻力與電腦模擬最佳化設計,打造全長3.4公尺、金屬殼體重約50公斤的輕量化載具,電子艙體經測試可承受水深20公尺(約2 bar)靜水壓,兼具高結構強度與節能航行效益。
另針對水下無法接收衛星定位(GPS)的長年難題,團隊整合慣性測量(IMU)、水下流速計(DVL)與地磁儀等多感測器技術,打造敏銳的水下定位,可以使潛航5 分鐘內的定位誤差嚴格控制在10公尺以內,有效克服水下迷航困境;同時導入 AI 類神經網路(RBF)進行智慧動力調控,在強勁海流干擾下仍能以5節航速穩定推進,將軌跡追蹤誤差精準控制在5.2公尺以內(小於兩倍船長)。
海委會表示,此研發成果未來可廣泛應用於海洋環境調查、港區航道巡檢,以及海纜與離岸風電等水下設施維護作業。透過AUV之自動化巡航與高精度感測能力,不僅能取代傳統高風險的人工潛水作業與高成本有人船舶,顯著提升作業人員安全,更大幅增進海洋資料蒐集與檢測效益。
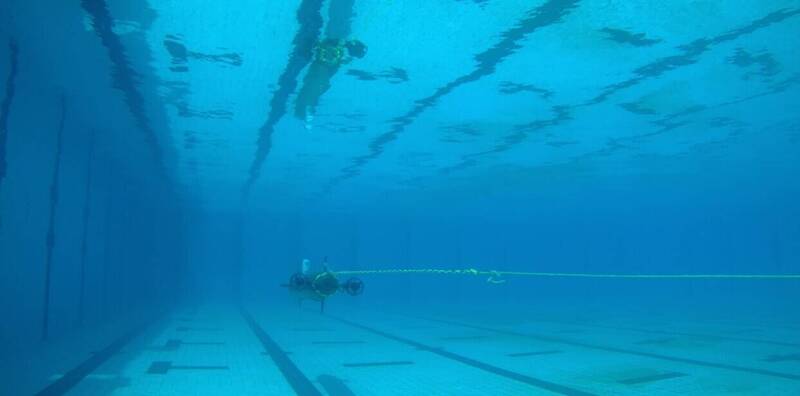
國內自主研發水下載具於成功大學深水游泳池實際測試情形。(海委會提供)